Makina Teorisi · Makina Teorisi
#01 Derse Giriş: Makina Teorisi Nedir? Kinematik, Mekanizma ve Makine
kinematik · mekanizma · makine · ω = 2π rad/s
Soru
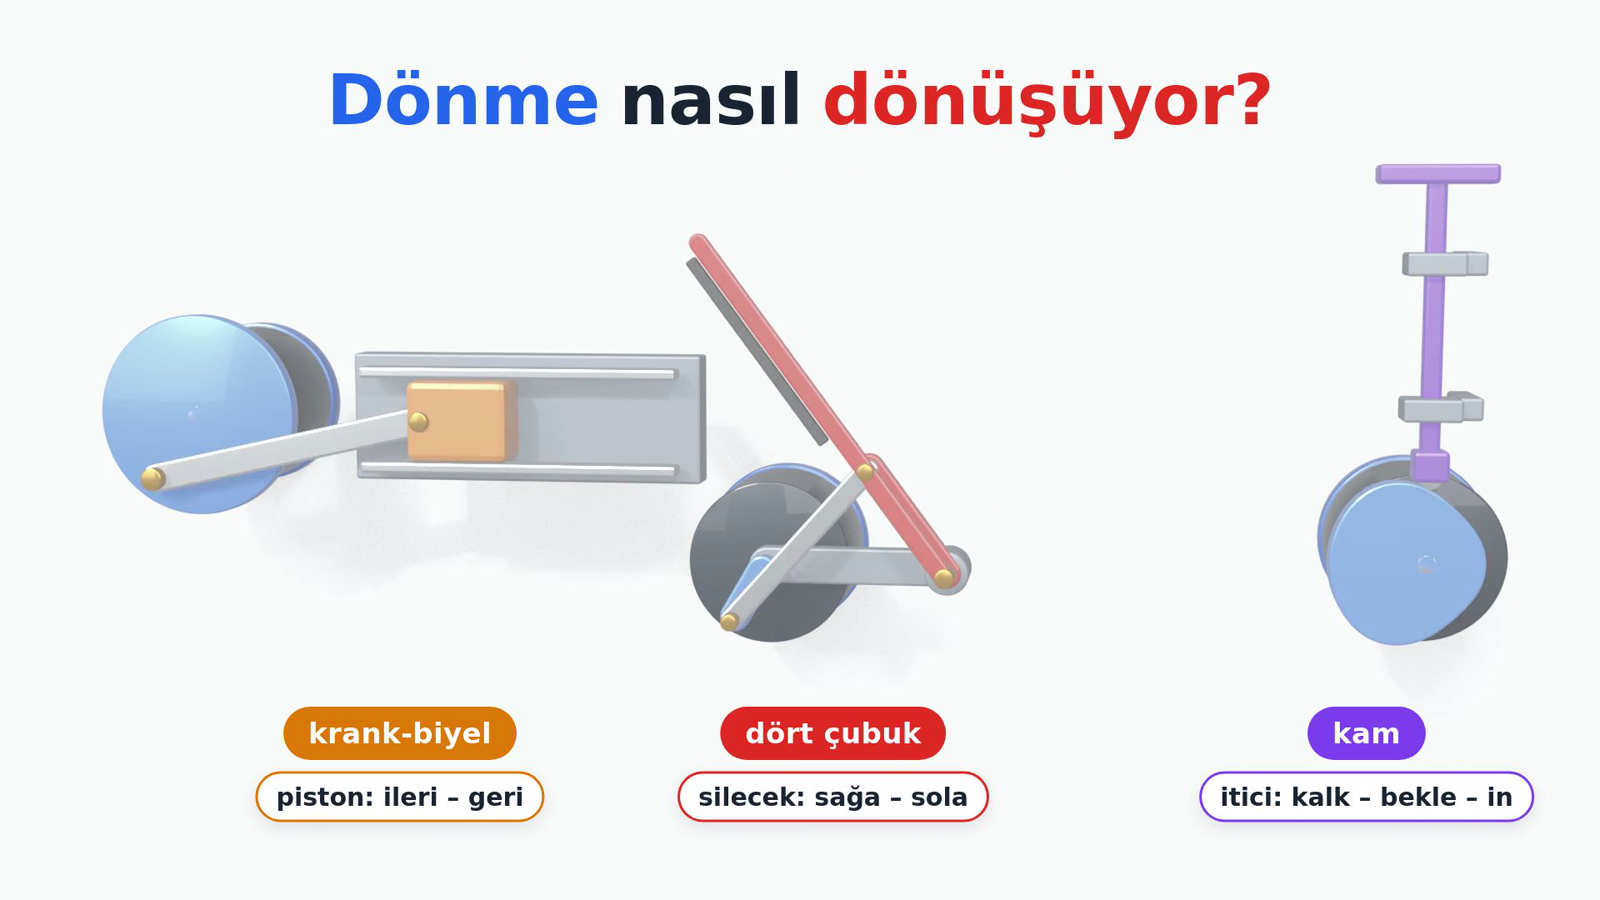
Bir elektrik motoru tek bir şey bilir: dönmek. Burada üç özdeş motor var, üçü de dakikada 60 devirle dönüyor. Ama bakın: soldaki bir pistonu ileri geri itiyor. Ortadaki bir sileceği sağa sola süpürüyor. Sağdaki bir iticiyi kaldırıyor, bir süre bekletiyor ve indiriyor. Girdi aynı, çıktılar bambaşka. Dönme hareketi bu üç harekete nasıl dönüşüyor?
Yazılı çözüm ve anlatım dökümü(çözümün tamamını gösterir)
Aşağıda defterde yazılan bütün satırlar ve bunlara eşlik eden sesli anlatımın tam metni bulunur.
1. Bir Motor, Üç Hareket
Kaynak dersin bu bölümündeki son görünüm. Motor tek bir şey bilir: dönmek3 özdeş motor, her biri 60 dev/dksoldaki (krank-biyel) → piston: ileri – geriortadaki (dört çubuk) → silecek: sağa – solasağdaki (kam) → itici: kalk – bekle – ingirdi aynı, çıktılar bambaşkaDönme bu üç harekete nasıl dönüşüyor?Sesli anlatım metni
Bir elektrik motoru tek bir şey bilir: dönmek. Burada üç özdeş motor var, üçü de dakikada 60 devirle dönüyor. Ama bakın: soldaki bir pistonu ileri geri itiyor. Ortadaki bir sileceği sağa sola süpürüyor. Sağdaki bir iticiyi kaldırıyor, bir süre bekletiyor ve indiriyor. Girdi aynı, çıktılar bambaşka. Dönme hareketi bu üç harekete nasıl dönüşüyor?
2. Aynı Girdi, Üç Çıktı
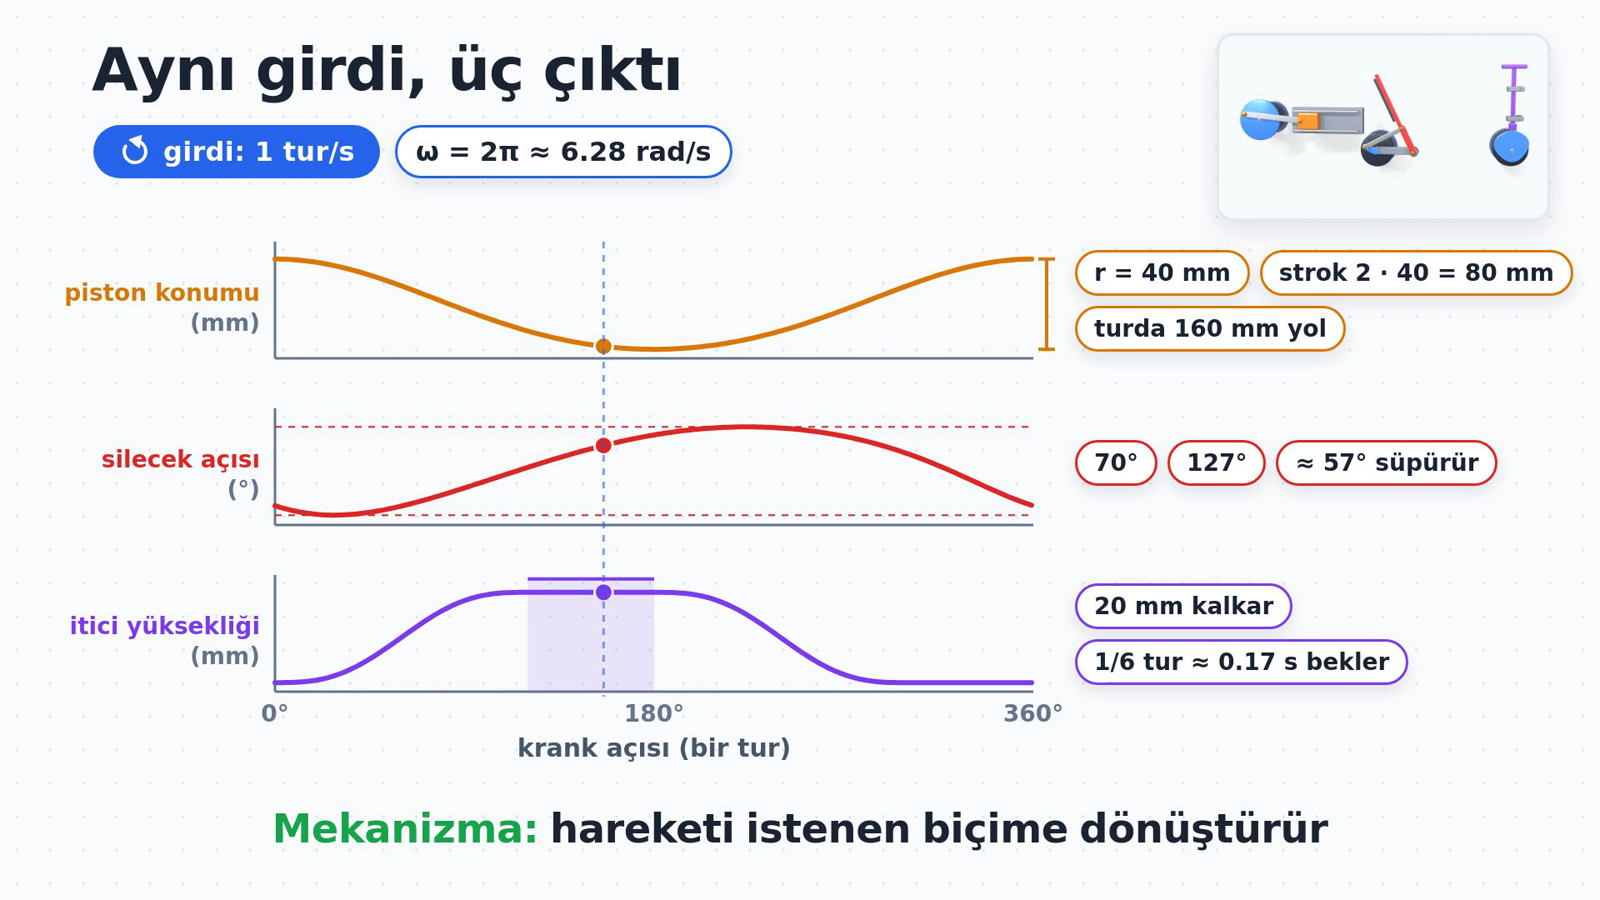
Kaynak dersin bu bölümündeki son görünüm. girdi: 60 dev/dk = 1 tur/s1 tur = 360° = 2π rad → ω = 2π ≈ 6.28 rad/sbir tur yatay eksende: krank açısı 0° … 360°① piston (krank-biyel)r = 40 mm → strok = 2 · 40 = 80 mmher turda 2 · 80 = 160 mm yol② silecek (dört çubuk)açı 70° ile 127° arasında gidip gelir127 − 70 ≈ 57° süpürür③ kam → iticiitici 20 mm kalkar1/6 tur bekler: 1 s / 6 ≈ 0.17 s, sonra inerMekanizma: hareketi istenen biçime dönüştürürSesli anlatım metni
Önce girdiye bakalım. Dakikada 60 devir, saniyede 1 tur demek; açısal hız 2 pi, yaklaşık 6.28 radyan bölü saniye. Bir turu yatay eksene seriyoruz. Birinci çıktı: piston. Krank yarıçapı 40 milimetre, strok bunun iki katı, 80 milimetre; piston her turda 160 milimetre yol alır. İkinci çıktı: silecek. Dört çubuklu bir düzenek onu 70 ile 127 derece arasında, yaklaşık 57 derece süpürtüyor. Üçüncü çıktı: kam. İtici 20 milimetre kalkıyor, altıda bir tur, yani yaklaşık 0.17 saniye bekliyor, sonra iniyor. Hareketi istediğimiz biçime dönüştüren bu düzeneklere mekanizma diyoruz.
3. Makina Teorisi Dersine Hoş Geldiniz
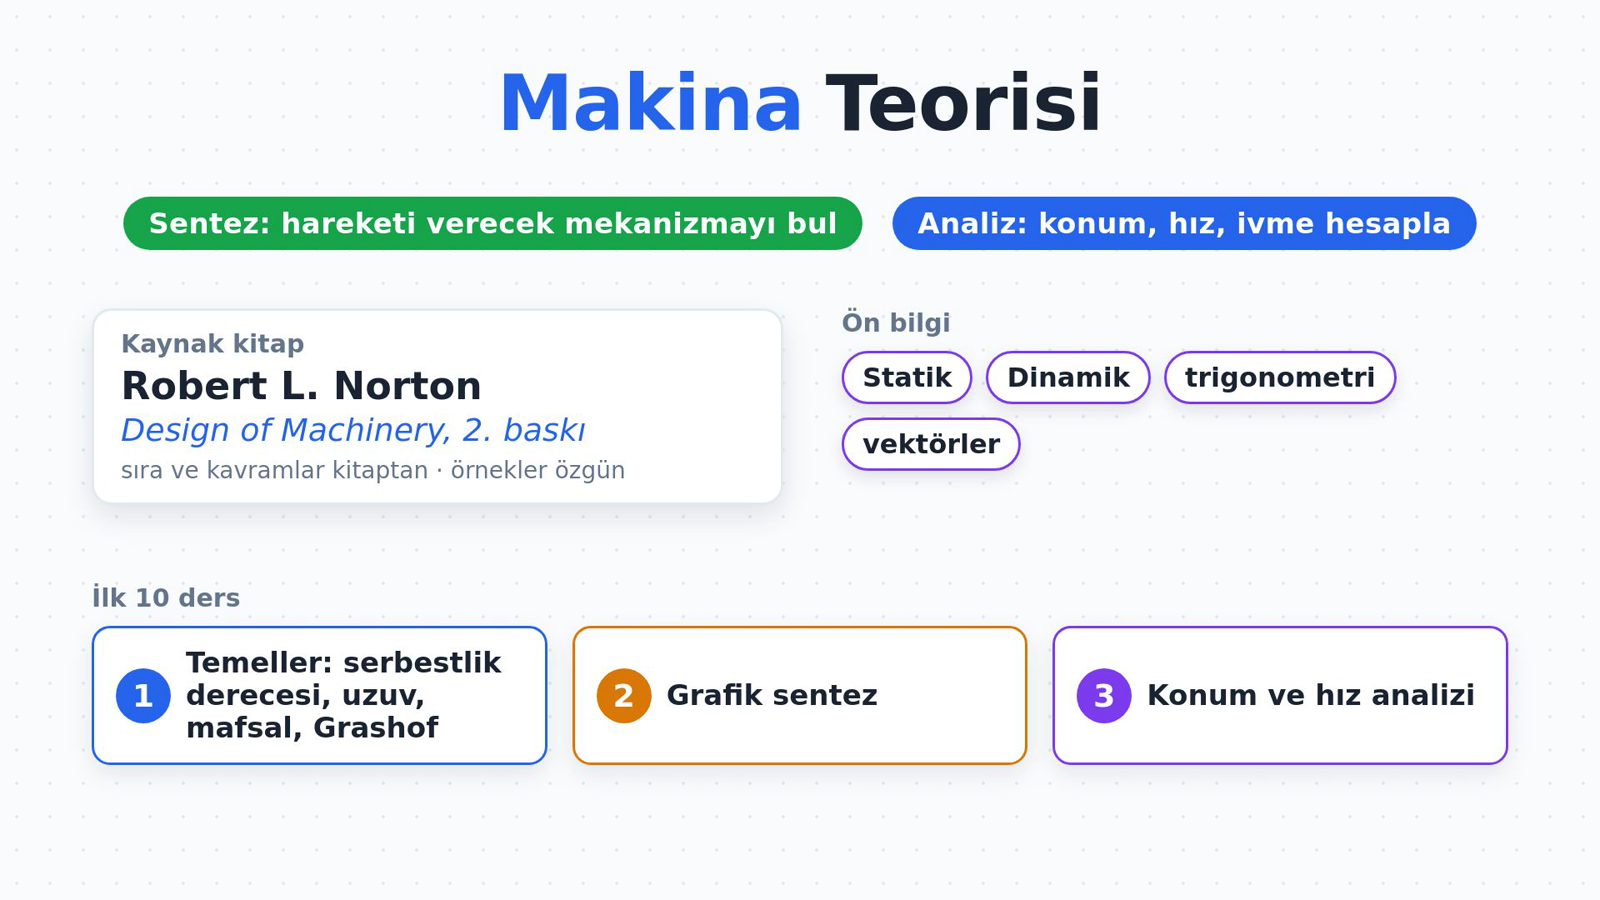
Kaynak dersin bu bölümündeki son görünüm. Makina Teorisi dersine hoş geldinizmekanizmalara iki yönden bakışSentez: istenen hareketi verecek mekanizmayı bulAnaliz: verilen mekanizmanın konumu, hızı, ivmesiKaynak: R. L. Norton, Design of Machinery (2. baskı) — sıra ve kavramlar kitaptan, örnekler özgünÖn bilgi: Statik, Dinamik, trigonometri, vektörlerİlk 10 dersin yol haritası① Temeller: serbestlik derecesi, uzuvlar, mafsallar, Grashof koşulu② Grafik sentez③ Konum ve hız analiziSesli anlatım metni
Merhaba, Makina Teorisi dersine hoş geldiniz. Bu derste mekanizmaları iki yönden ele alacağız. Sentez: istenen hareketi verecek mekanizmayı bulmak. Analiz: verilen mekanizmanın konumunu, hızını ve ivmesini hesaplamak. Kaynağımız Robert Norton'ın Design of Machinery kitabı; sıra ve kavramlar oradan, örnekler bizden. Ön bilgi olarak Statik, Dinamik, trigonometri ve vektörler yeterli. İlk on dersin yol haritası şöyle: önce temeller, yani serbestlik derecesi, uzuvlar, mafsallar ve Grashof koşulu. Sonra grafik sentez. En sonda konum ve hız analizi.
4. Kinematik ve Kinetik
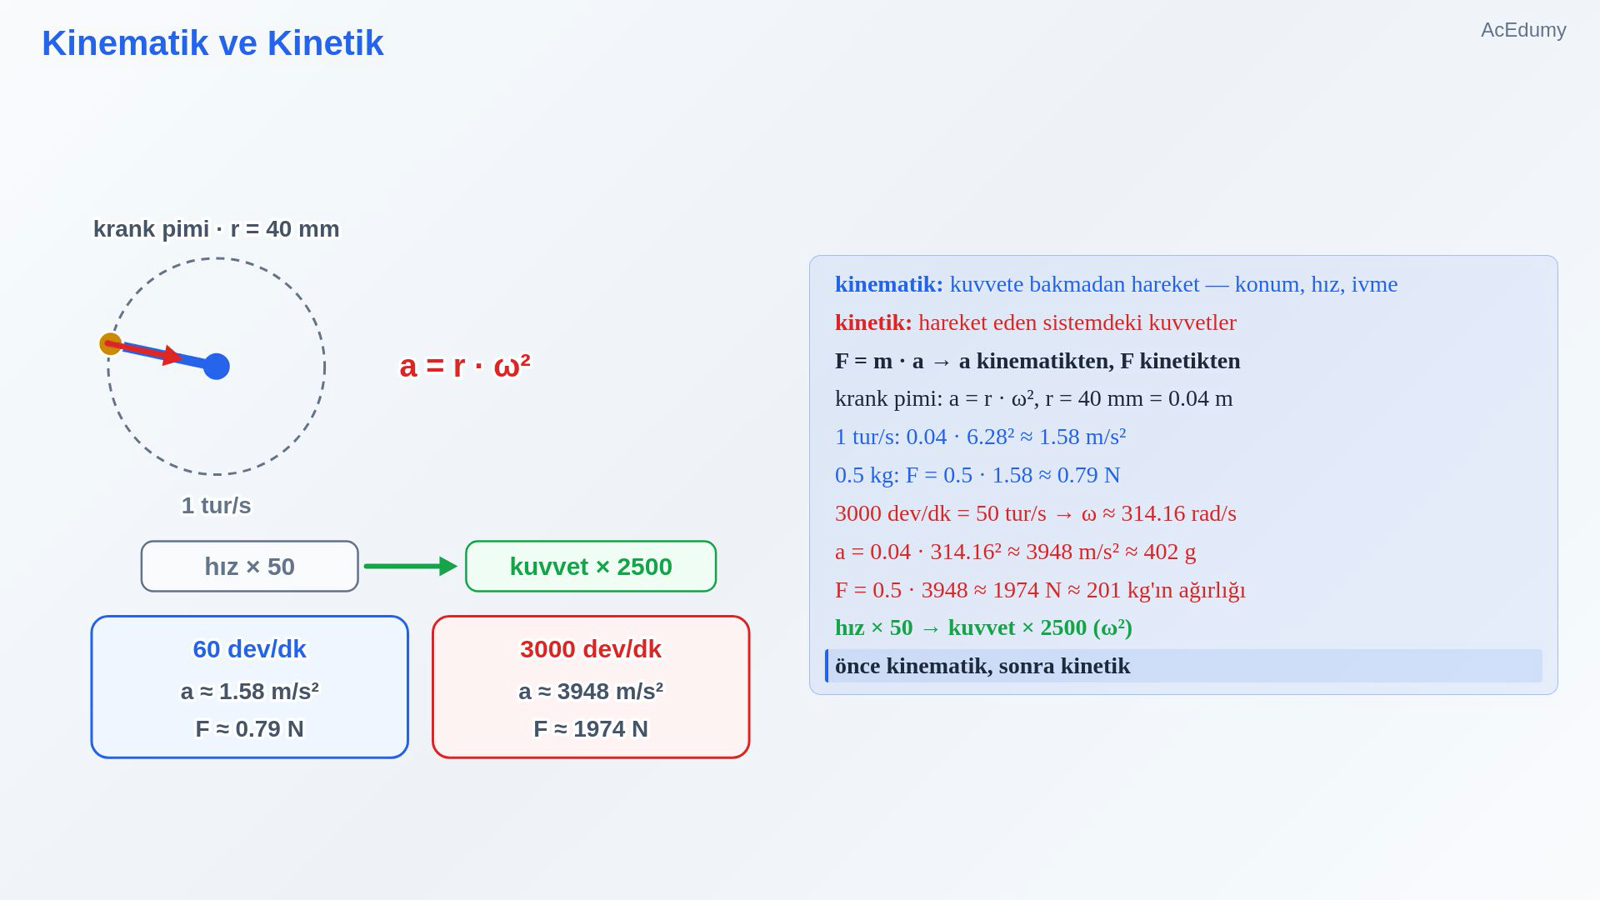
Kaynak dersin bu bölümündeki son görünüm. kinematik: kuvvete bakmadan hareket — konum, hız, ivmekinetik: hareket eden sistemdeki kuvvetlerNewton:a kinematikten, F kinetiktenkrank pimi: r = 40 mm = 0.04 m1 tur/s:0.5 kg:3000 dev/dk = 3000 / 60 = 50 tur/sω = 2π · 50 ≈ 314.16 rad/s1974 / 9.81 ≈ 201 kg'ın ağırlığıhız × 50 → kuvvet × 50² = × 2500 (ω²)önce kinematik, sonra kinetikSesli anlatım metni
İki kelimeyle başlayalım. Kinematik, kuvvetlere bakmadan hareketi inceler: konum, hız, ivme. Kinetik ise hareket eden sistemdeki kuvvetleri inceler. İkisini Newton'un ikinci yasası bağlar: kuvvet eşittir kütle çarpı ivme. İvmeyi kinematik verir, kuvveti kinetik hesaplar. Bir örnek: krank pimi 40 milimetre yarıçapta dönüyor. Pimin ivmesi yarıçap çarpı açısal hızın karesi. Saniyede 1 turda: 0.04 çarpı 6.28'in karesi, yaklaşık 1.58 metre bölü saniye kare. Yarım kilogramlık bir parçaya düşen kuvvet yaklaşık 0.79 newton. Şimdi aynı düzeneği bir motordaki gibi dakikada 3000 devirle döndürelim: saniyede 50 tur, açısal hız yaklaşık 314.16. İvme yaklaşık 3948 metre bölü saniye kare, yerçekiminin yaklaşık 402 katı. Kuvvet yaklaşık 1974 newton, yaklaşık 201 kilogramın ağırlığı. Hız 50 kat arttı, kuvvet 2500 kat. Bu yüzden önce kinematik gelir.
5. Mekanizma ve Makine
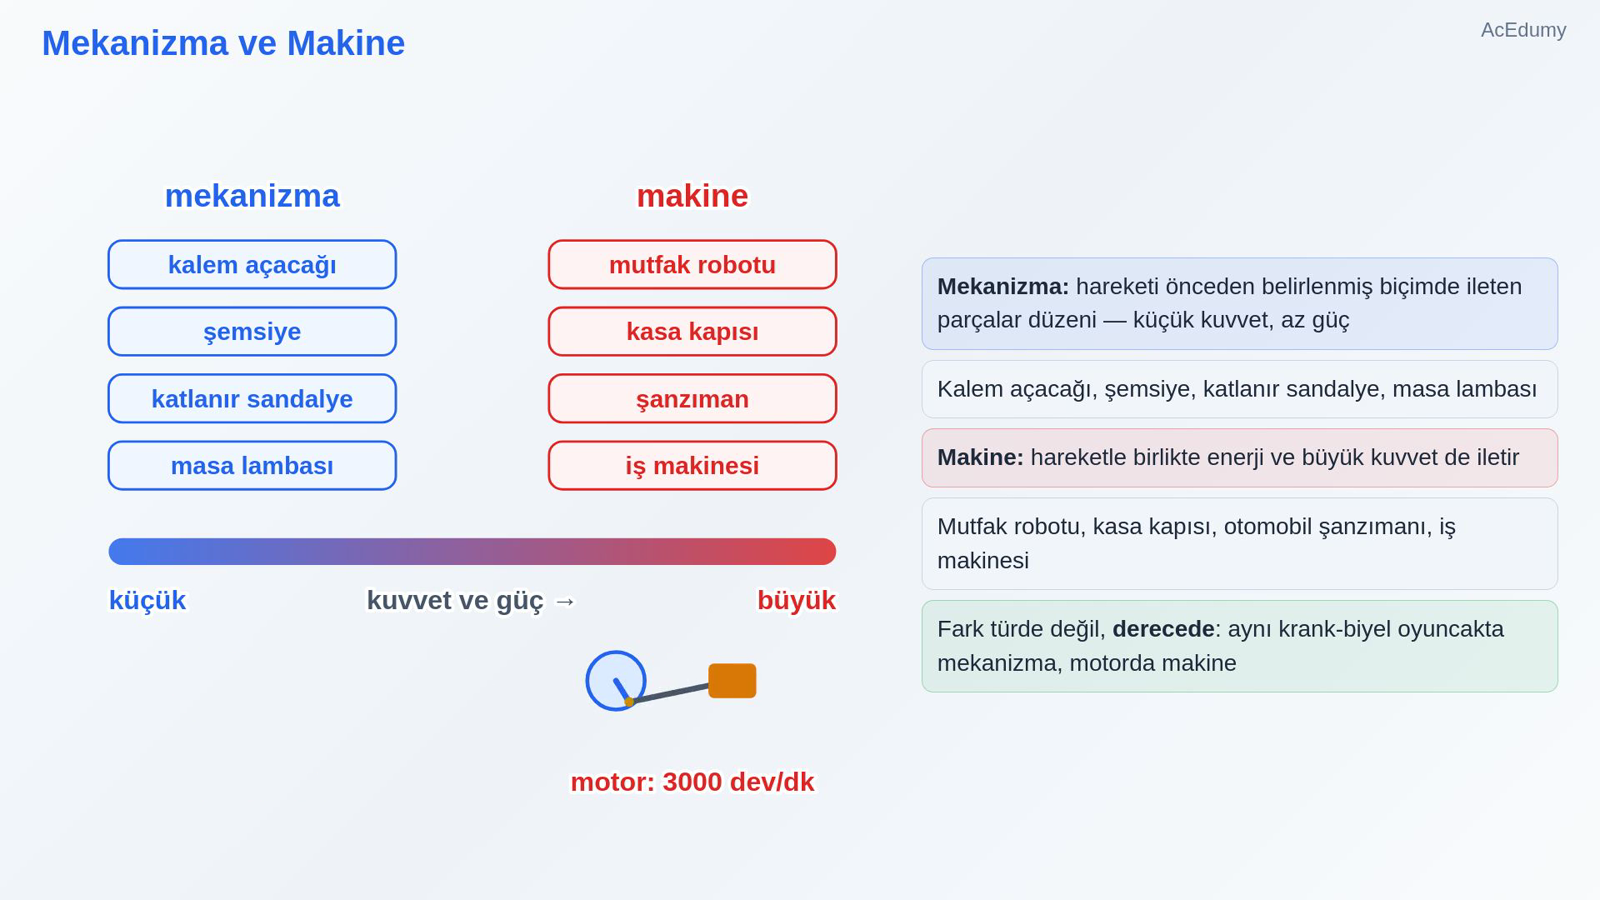
Kaynak dersin bu bölümündeki son görünüm. Mekanizma ile makine arasındaki fark ne?Mekanizma: hareketi önceden belirlenmiş biçimde iletir — küçük kuvvet, az güçörnek: kalem açacağı, şemsiye, katlanır sandalye, masa lambasıMakine: hareketle birlikte enerji ve büyük kuvvet de iletirörnek: mutfak robotu, kasa kapısı, otomobil şanzımanı, iş makinesifark türde değil, derecedeaynı krank-biyel: yavaş oyuncakta mekanizma3000 dev/dk motorda makineSesli anlatım metni
Peki mekanizma ile makine arasındaki fark ne? Mekanizma, hareketi önceden belirlenmiş bir biçimde ileten parçalar düzenidir; kuvvetleri küçüktür, az güç taşır. Kalem açacağı, şemsiye, katlanır sandalye, ayarlanabilir masa lambası birer mekanizmadır. Makine ise hareketle birlikte enerji ve büyük kuvvet de iletir. Mutfak robotu, kasa kapısı, otomobil şanzımanı, iş makinesi birer makinedir. Aradaki çizgi keskin değil; fark türde değil, derecededir. Az önceki krank-biyel, yavaş bir oyuncakta mekanizmadır; dakikada 3000 devirle dönen bir motorda makinedir.
6. Kısa Bir Tarih
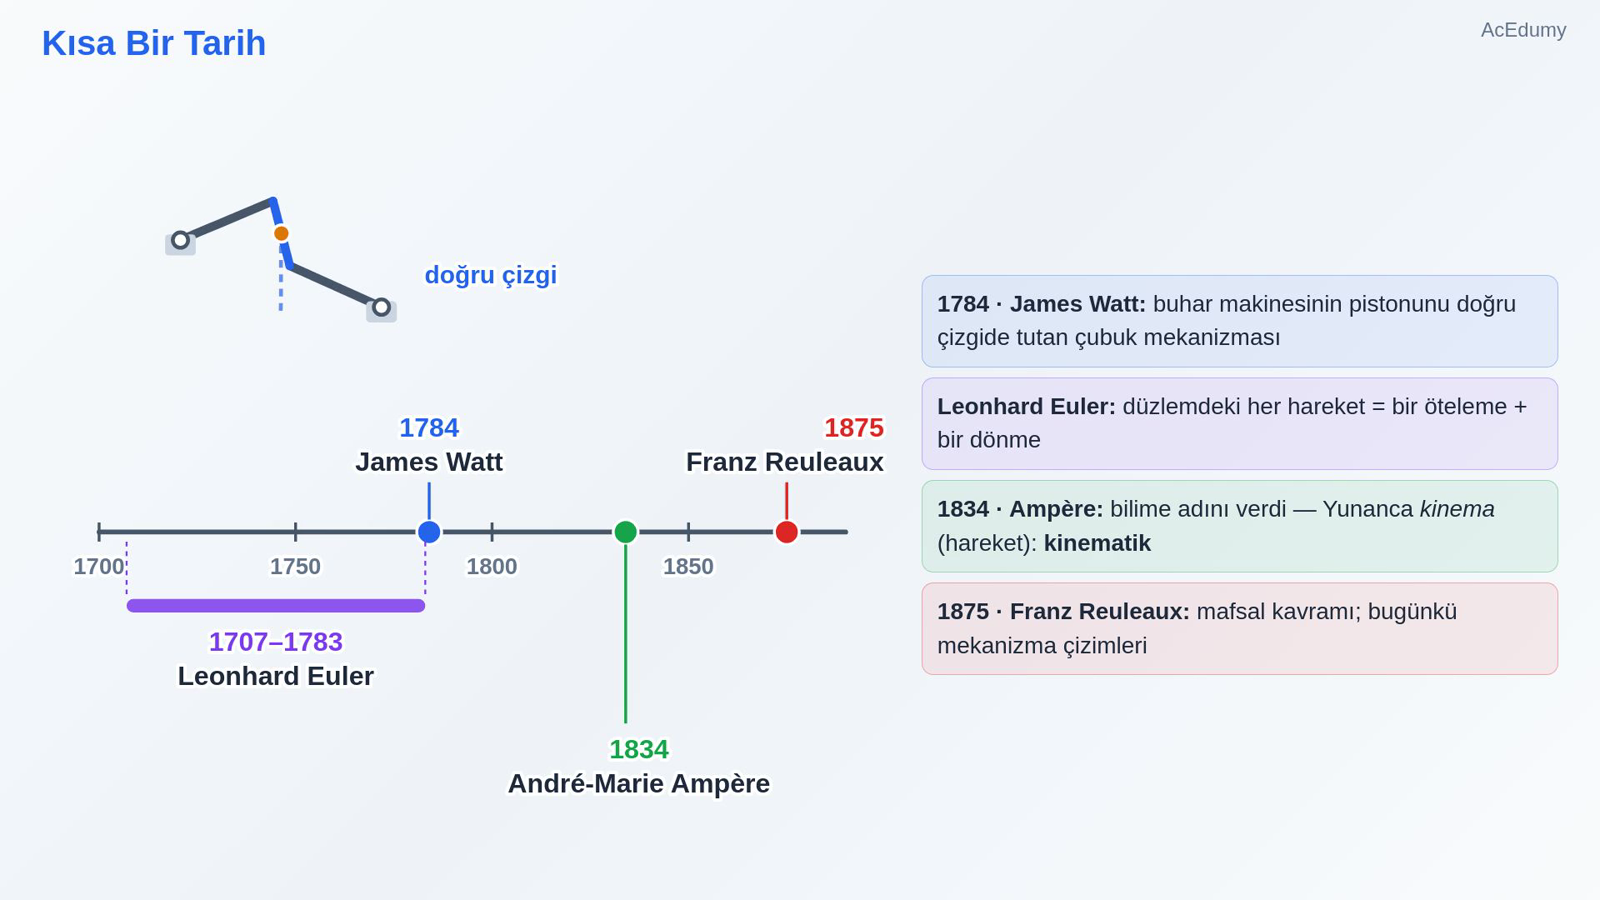
Kaynak dersin bu bölümündeki son görünüm. 1784 · James Watt: pistonu doğru çizgide tutan çubuk mekanizması — ilk kinematikçiEuler: düzlemdeki her hareket = bir öteleme + bir dönme1834 · Ampère: Yunanca kinema (hareket) → kinematik1875 · Franz Reuleaux: mafsal kavramı → bugünkü mekanizma çizimleriSesli anlatım metni
Bu bilimin kısa bir geçmişi var. 1784'te Ceyms Vat, buhar makinesinin uzun pistonunu doğru bir çizgide tutmak için bir çubuk mekanizması tasarladı; ilk kinematikçi sayılır. Oyler, düzlemdeki her hareketin bir öteleme ile bir dönmenin birleşimi olduğunu gösterdi. Ampér 1834'te bu bilime adını verdi: Yunanca hareket kelimesinden kinematik. Franz Rölo 1875'te mafsalı, yani iki parçanın birbirine göre hareketini sınırlayan bağı tanımladı; bugün kullandığımız mekanizma çizimleri ondan gelir.
7. Kinematik Her Yerde
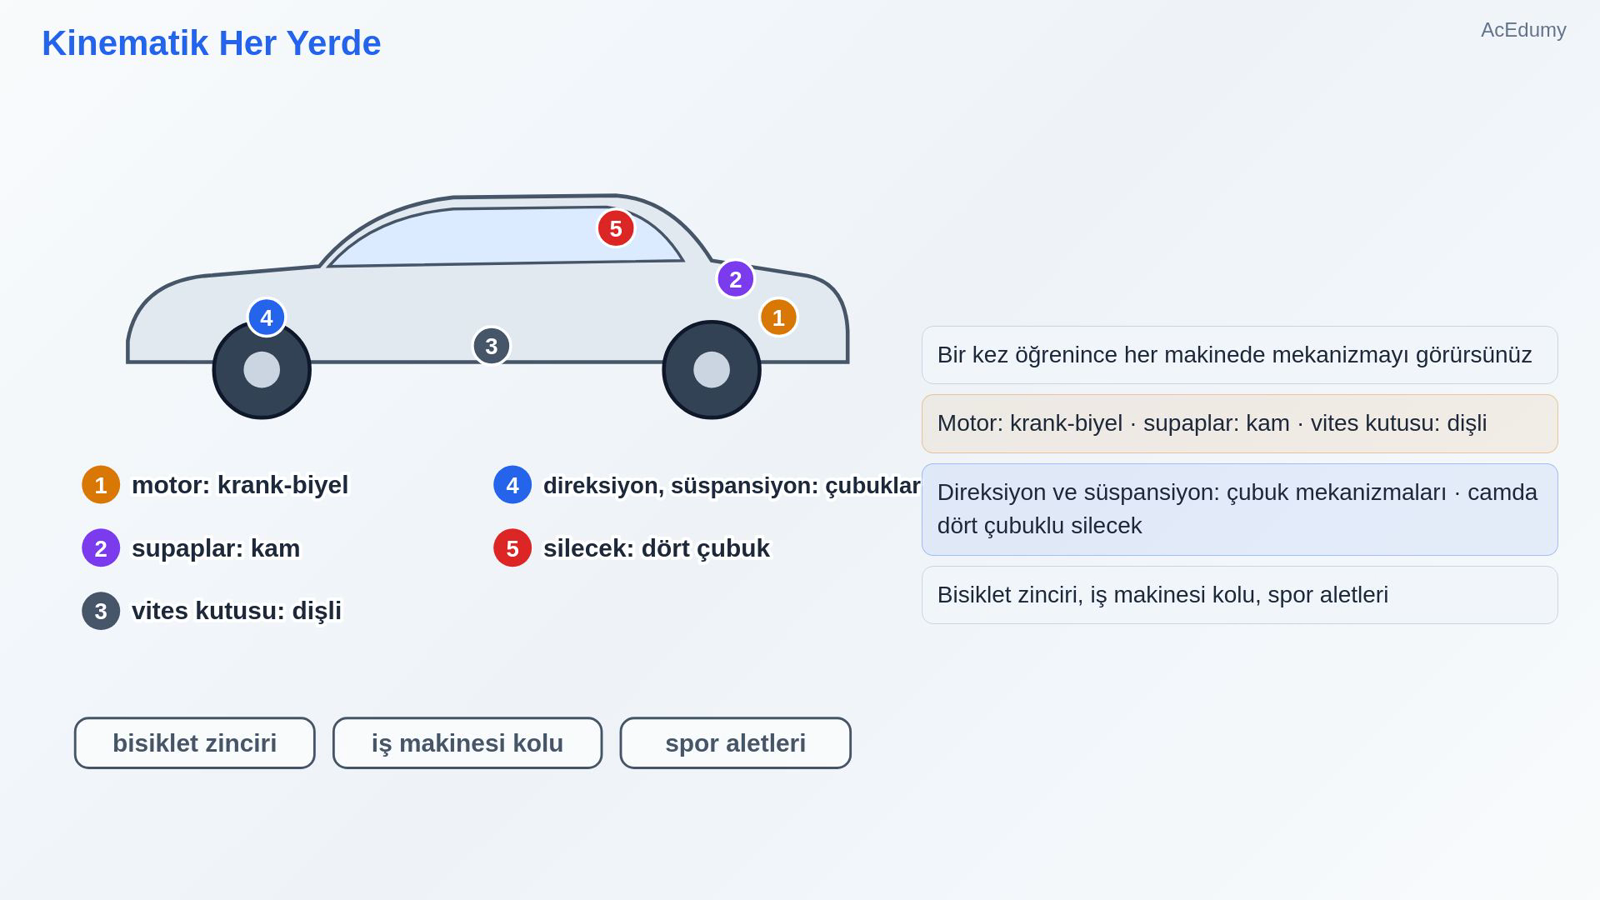
Kaynak dersin bu bölümündeki son görünüm. kinematiği öğrenince her makinede mekanizmayı görürsünüzOtomobilde:① motor: krank-biyel② supaplar: kam③ vites kutusu: dişliler④ direksiyon ve süspansiyon: çubuk mekanizmaları⑤ camda: dört çubuklu silecekbisiklet zinciri, iş makinesi kolu, spor aletleri de mekanizmaSesli anlatım metni
Kinematiği öğrendikten sonra hiçbir makineye eskisi gibi bakamayacaksınız. Bir otomobili düşünün. Motorun içinde krank-biyel, supapları açan kamlar, vites kutusunda dişliler, direksiyon ve süspansiyonda çubuk mekanizmaları, camda dört çubuklu silecek var. Bisikletinizin zinciri, bir iş makinesinin kolu, spor salonundaki aletler de birer mekanizma.
8. Tasarım Süreci
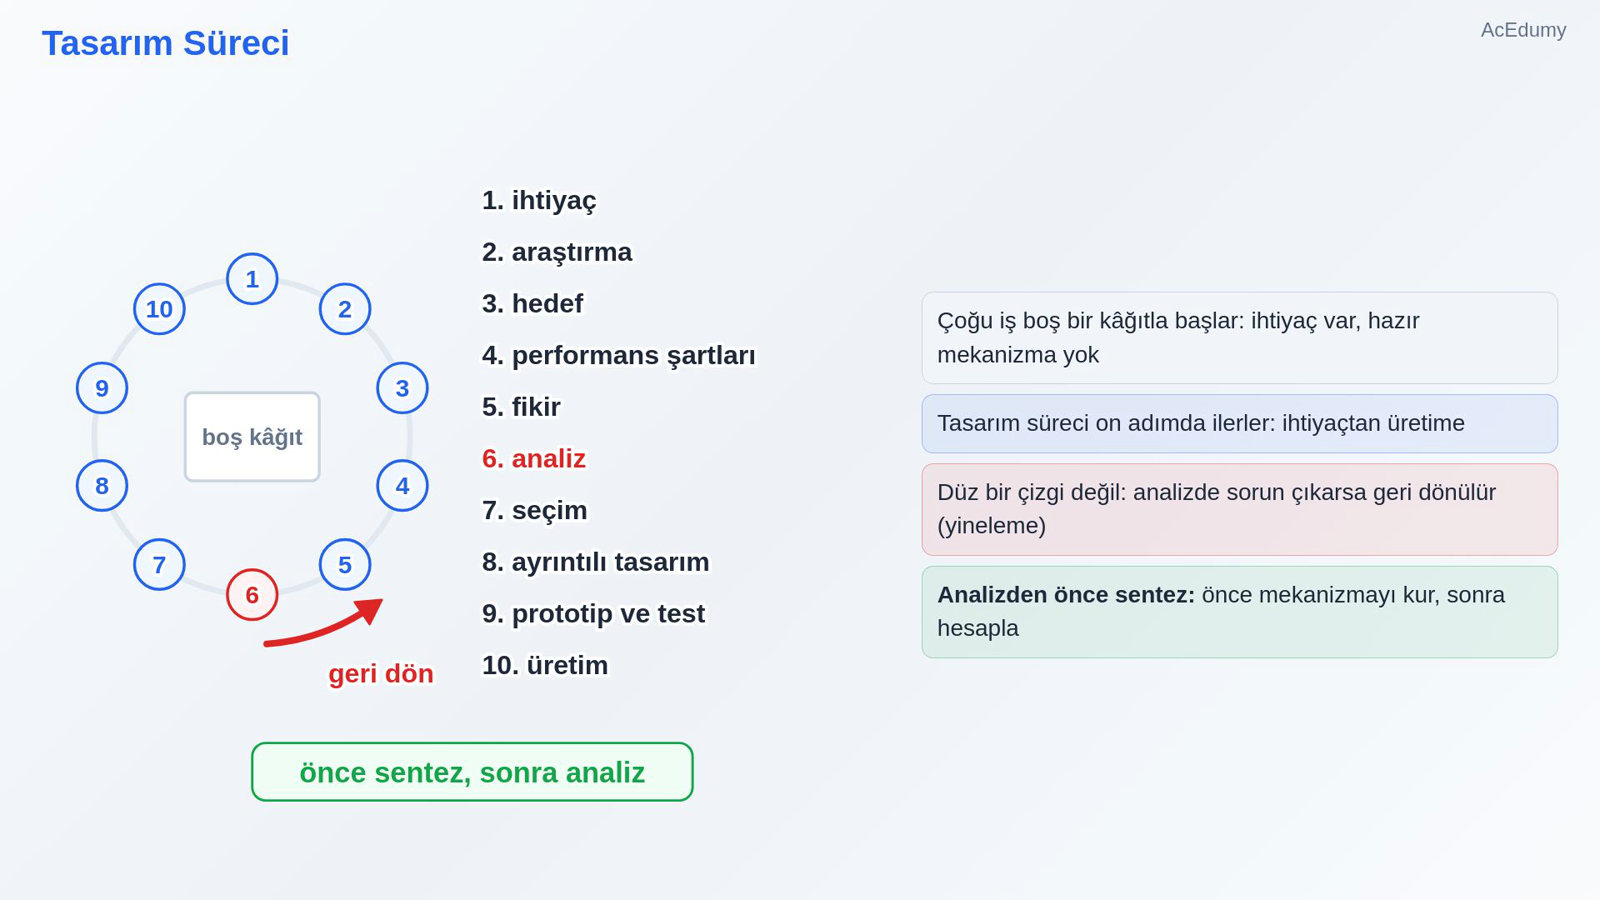
Kaynak dersin bu bölümündeki son görünüm. çoğu iş boş kâğıtla başlar: ihtiyaç var, hazır mekanizma yoktasarım süreci: 10 adım1 ihtiyaç · 2 araştırma · 3 hedef · 4 performans şartları5 fikir · 6 analiz · 7 seçim8 ayrıntılı tasarım · 9 prototip ve test · 10 üretimdüz çizgi değil: analizde sorun → geri dön, yeni fikir (yineleme)analizden önce sentez: önce mekanizmayı kur, sonra hesaplaSesli anlatım metni
Mühendislikte iş çoğu zaman boş bir kâğıtla başlar: elimizde bir ihtiyaç var ama hazır bir mekanizma yok. Tasarım süreci on adımda ilerler: ihtiyacı tanımla, araştır, hedefi yaz, performans şartlarını koy, fikir üret, analiz et, seç, ayrıntılı tasarla, prototip yapıp dene, üret. Süreç düz bir çizgi değil; analizde bir sorun çıkarsa geri dönüp yeni bir fikir aranır. Analizden önce sentez gelir: önce mekanizmayı kurarız, sonra hesaplarız.
9. Birimler
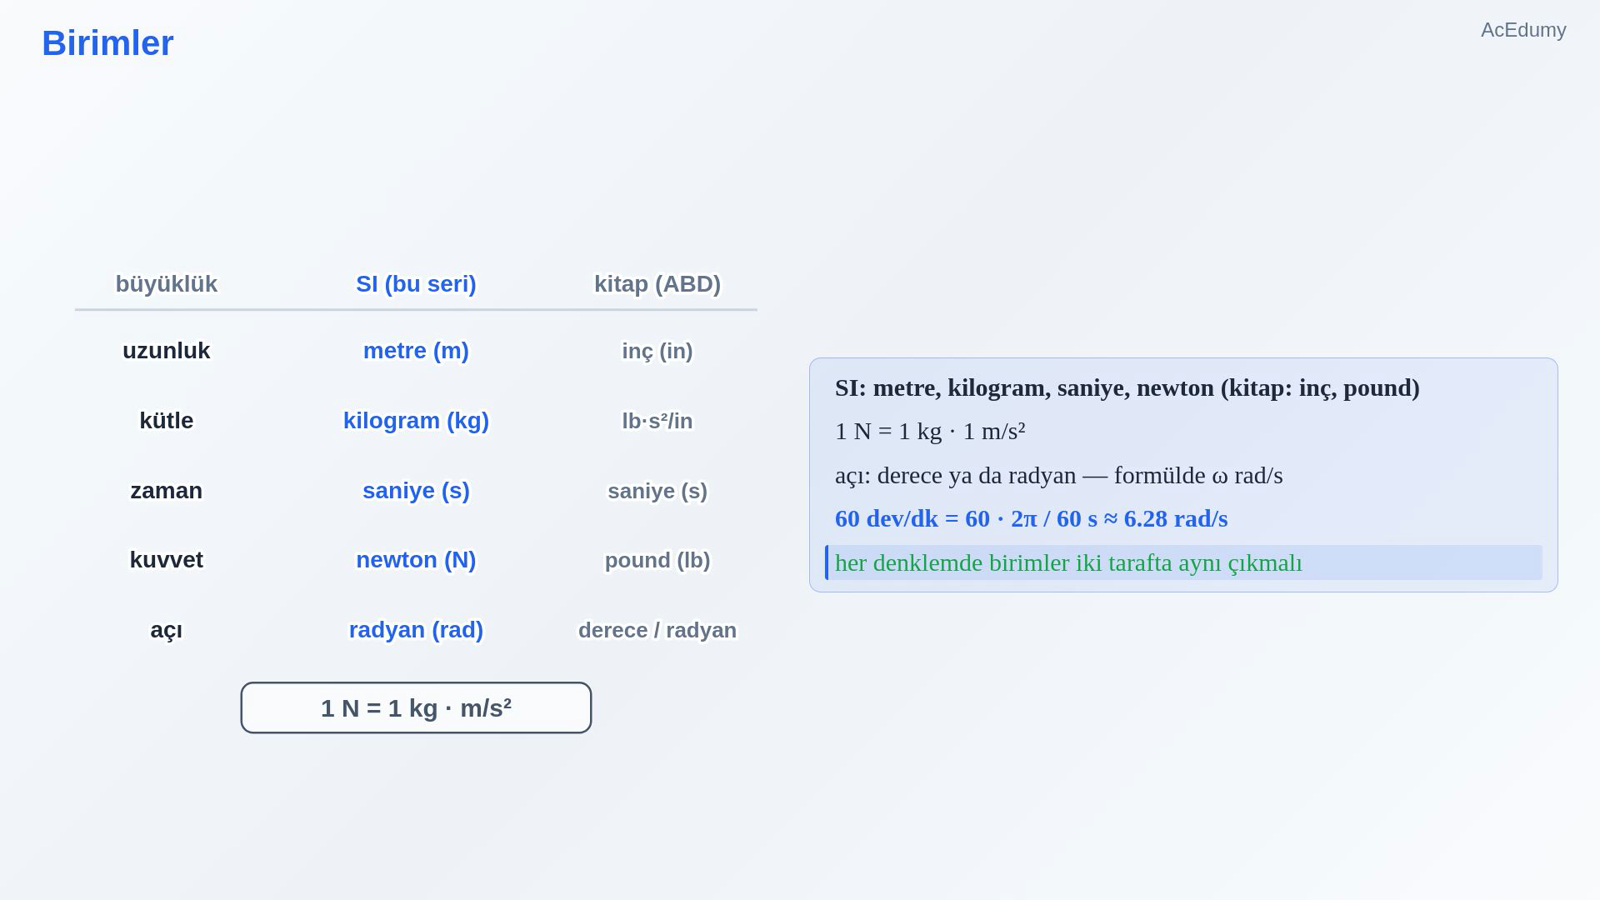
Kaynak dersin bu bölümündeki son görünüm. kitap: ABD birimleri (inç, pound)bu seri SI: metre, kilogram, saniye, newton1 N = 1 kg · 1 m/s²açı: derece ya da radyan — formülde ω rad/s60 dev/dk = 60 · 2π rad / 60 s= 2π ≈ 6.28 rad/sher denklemde birimler iki tarafta aynı; değilse denklem yanlışSesli anlatım metni
Son olarak birimler. Kitap Amerikan birimlerini, inç ve pound kullanıyor; bizim örneklerimiz SI birimlerinde: metre, kilogram, saniye ve newton. Bir newton, bir kilogram çarpı bir metre bölü saniye kare. Açıyı derece ya da radyanla ölçeriz; formüllerde açısal hız radyan bölü saniye olmalı. Dakikada 60 devir: 60 çarpı 2 pi, bölü 60 saniye, yaklaşık 6.28 radyan bölü saniye. Her denklemde birimler iki tarafta aynı çıkmalı; çıkmıyorsa denklem kesin yanlıştır.
10. Üç Tuzak
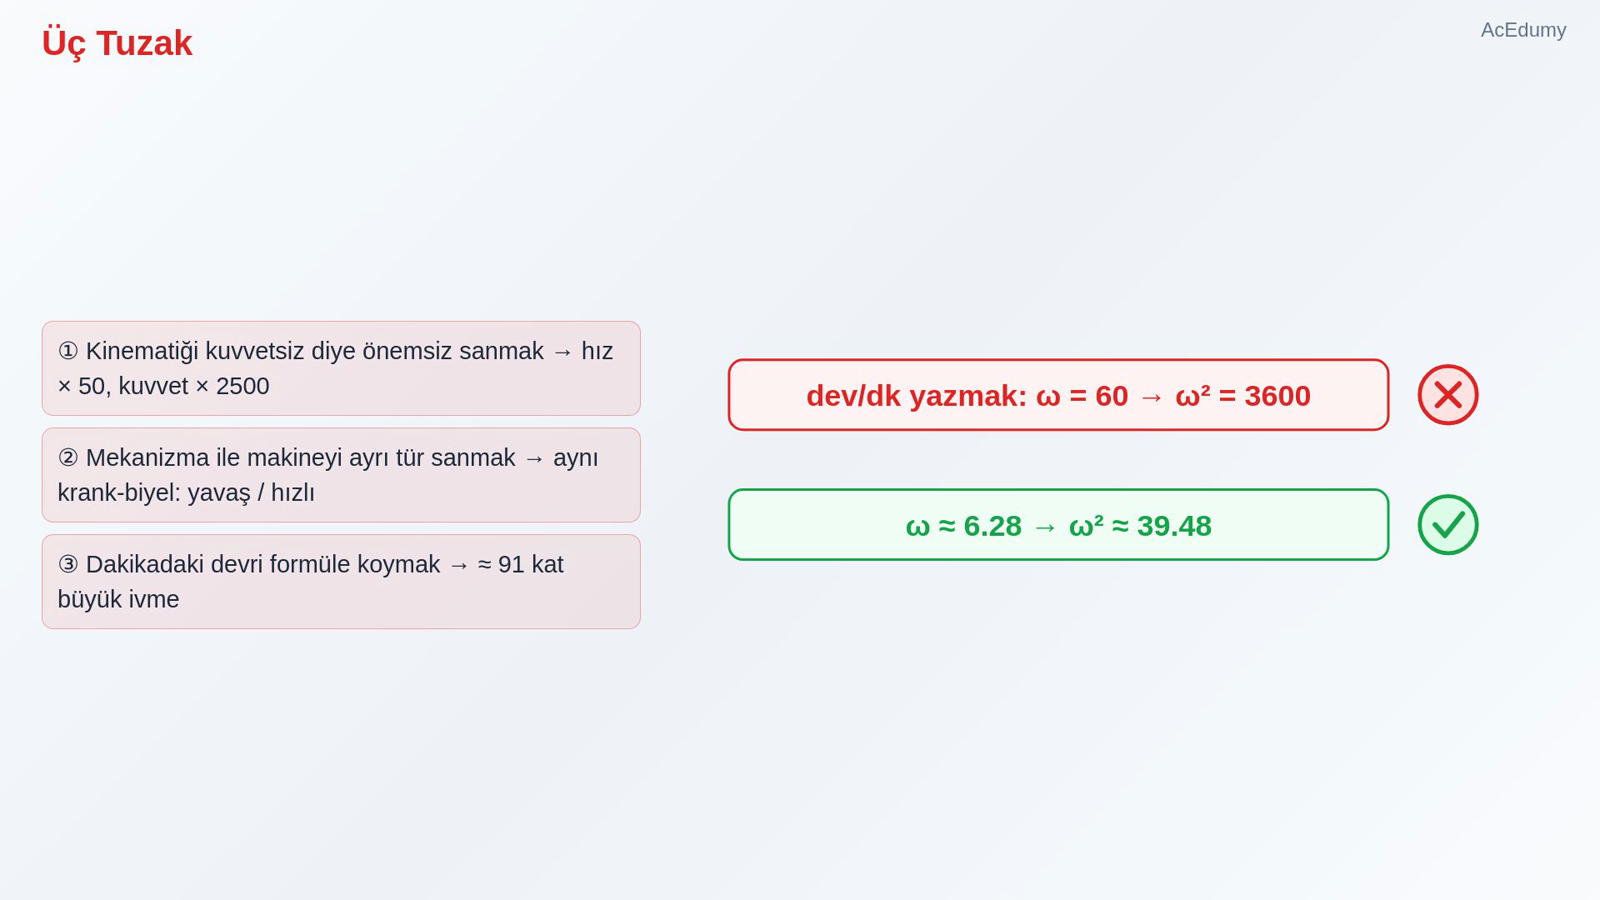
Kaynak dersin bu bölümündeki son görünüm. ① kinematik kuvvetsiz → önemsiz sanmakhız × 50 → kuvvet × 2500kuvvetin kaynağı ivme; ivmeyi kinematik verir② mekanizma ile makineyi ayrı tür sanmakaynı krank-biyel: yavaşken mekanizma, hızlıyken makine③ dev/dk'yı formüle doğrudan koymakω yerine 60 → ω² = 60² = 3600doğrusu:3600 / 39.48 ≈ 91 kat büyük ivmeSesli anlatım metni
Üç tuzak. Bir: kinematiği kuvvetsiz diye önemsiz sanmak. Hız 50 kat artınca kuvvet 2500 kat arttı; kuvvetin kaynağı ivme, ivmeyi veren kinematik. İki: mekanizma ile makineyi ayrı türler sanmak. Aynı krank-biyel yavaşken mekanizma, hızlıyken makine. Üç: dakikadaki devri formüle doğrudan koymak. Açısal hız yerine 60 yazarsak karesi 3600 olur; doğrusu yaklaşık 39.48. İvme yaklaşık 91 kat büyük çıkar.
11. Özet ve Sıradaki Ders
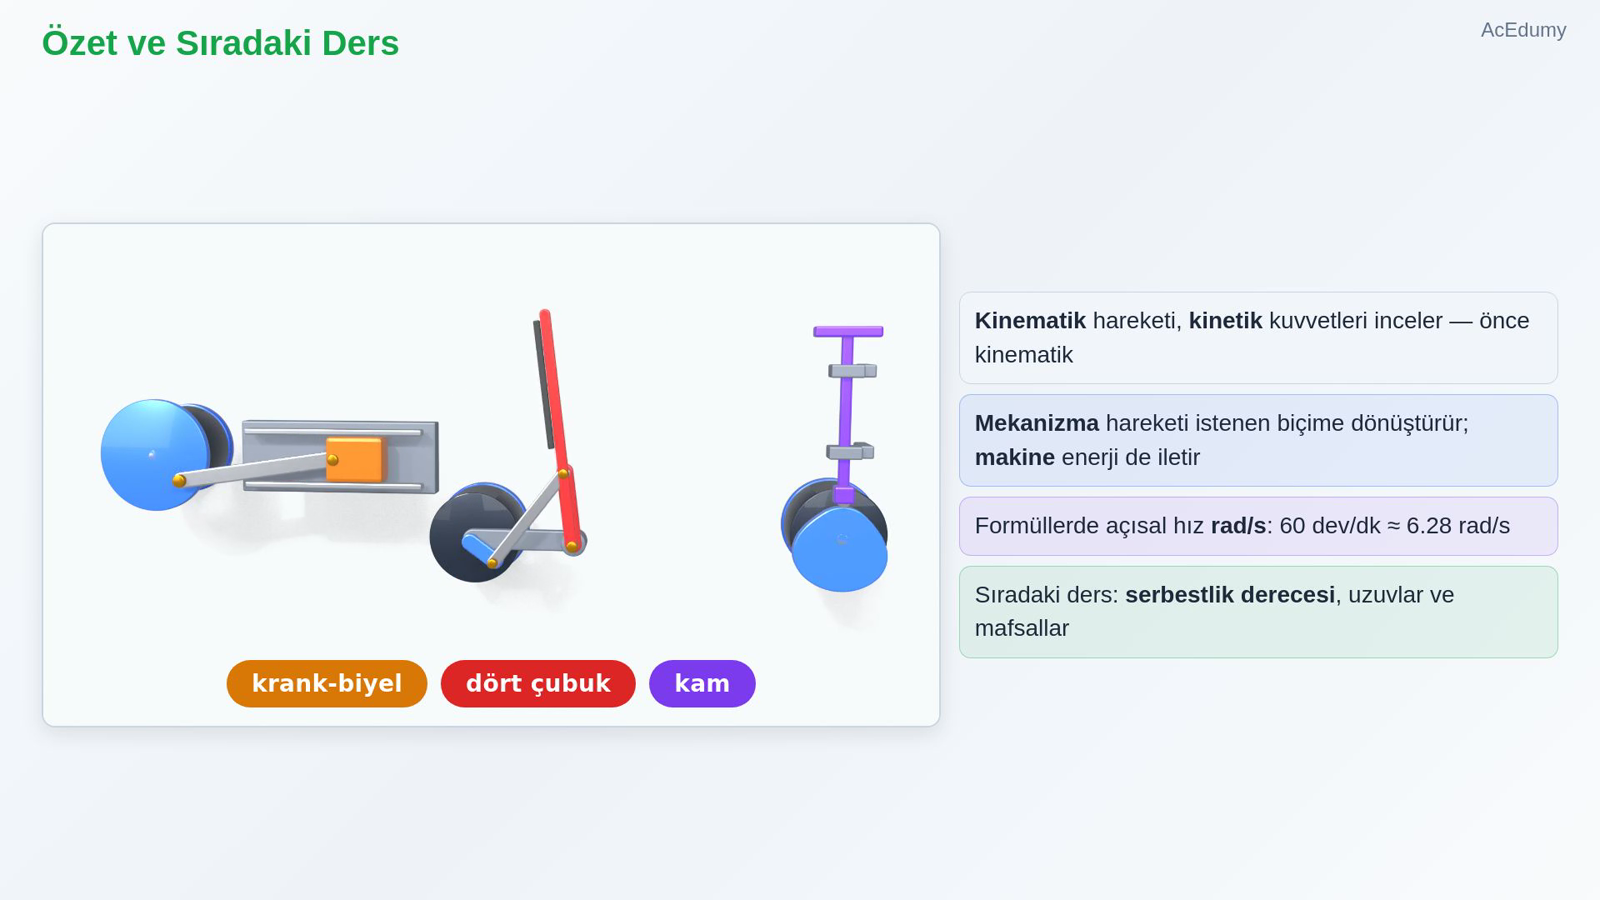
Kaynak dersin bu bölümündeki son görünüm. kinematik hareketi, kinetik kuvvetleri inceler — önce kinematikmekanizma hareketi istenen biçime dönüştürür; makine enerji de iletirformüllerde ω rad/s: 60 dev/dk ≈ 6.28 rad/ssıradaki ders: bir mekanizmanın kaç bağımsız hareketi var?serbestlik derecesi, uzuvlar ve mafsallarSesli anlatım metni
Özetleyelim. Kinematik hareketi, kinetik kuvvetleri inceler; önce kinematik gelir. Mekanizma hareketi istenen biçime dönüştürür; makine ayrıca enerji iletir. Formüllerde açısal hız radyan bölü saniyedir. Bir sonraki Makina Teorisi dersinde bir mekanizmanın kaç bağımsız hareketi olduğunu soruyoruz: serbestlik derecesi, uzuvlar ve mafsallar. Görüşmek üzere.
Kaynak video: Derse Giriş: Makina Teorisi Nedir? Kinematik, Mekanizma ve Makine (6:34)